 +86-574-5680 8878

了解其工作原理:您的便攜式泳池吸塵器究竟是如何運作的
2026-01-09
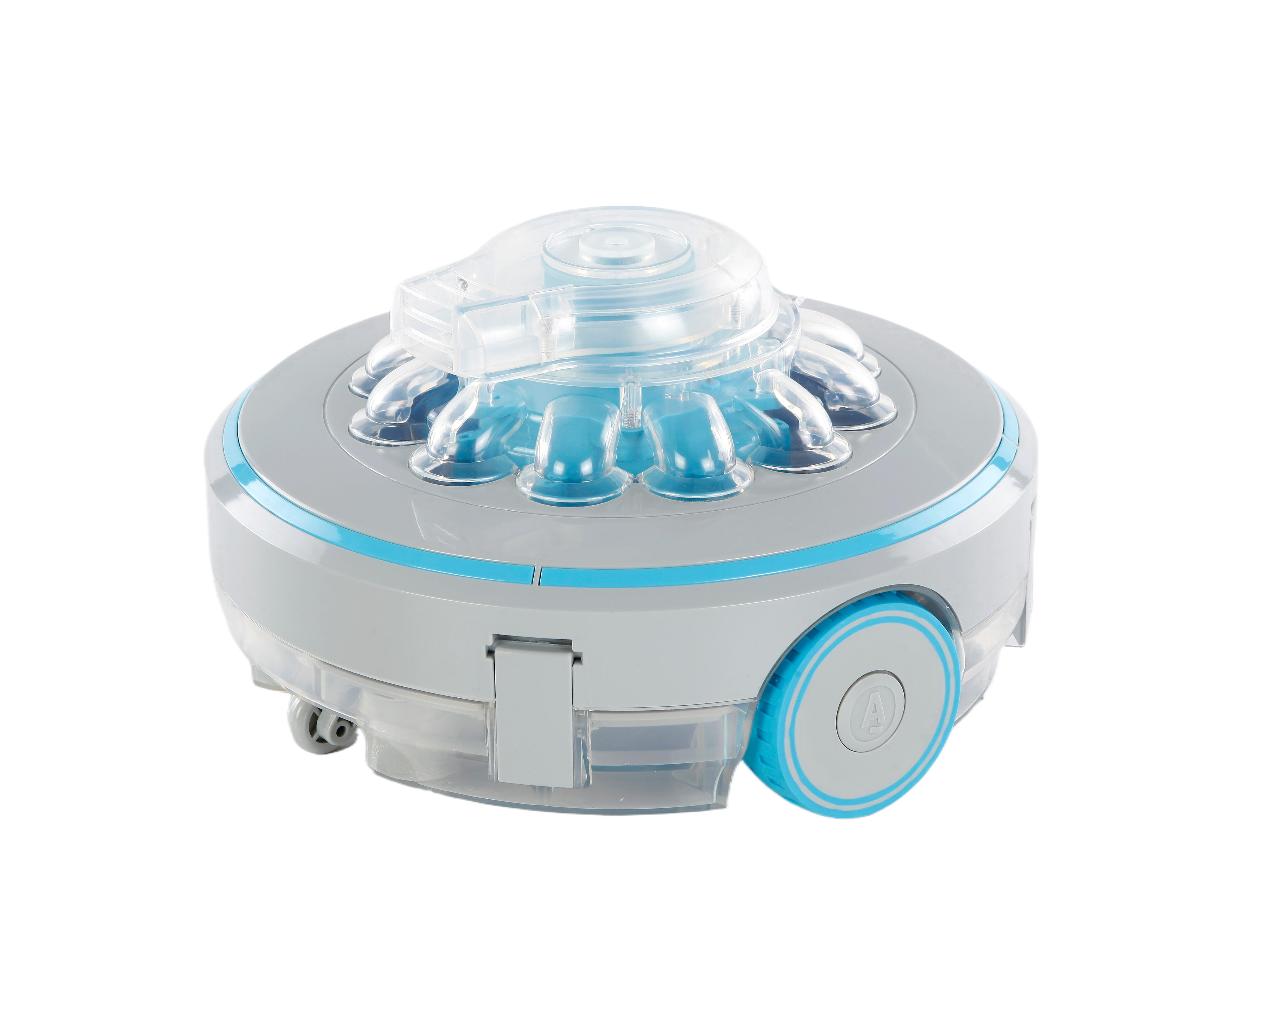
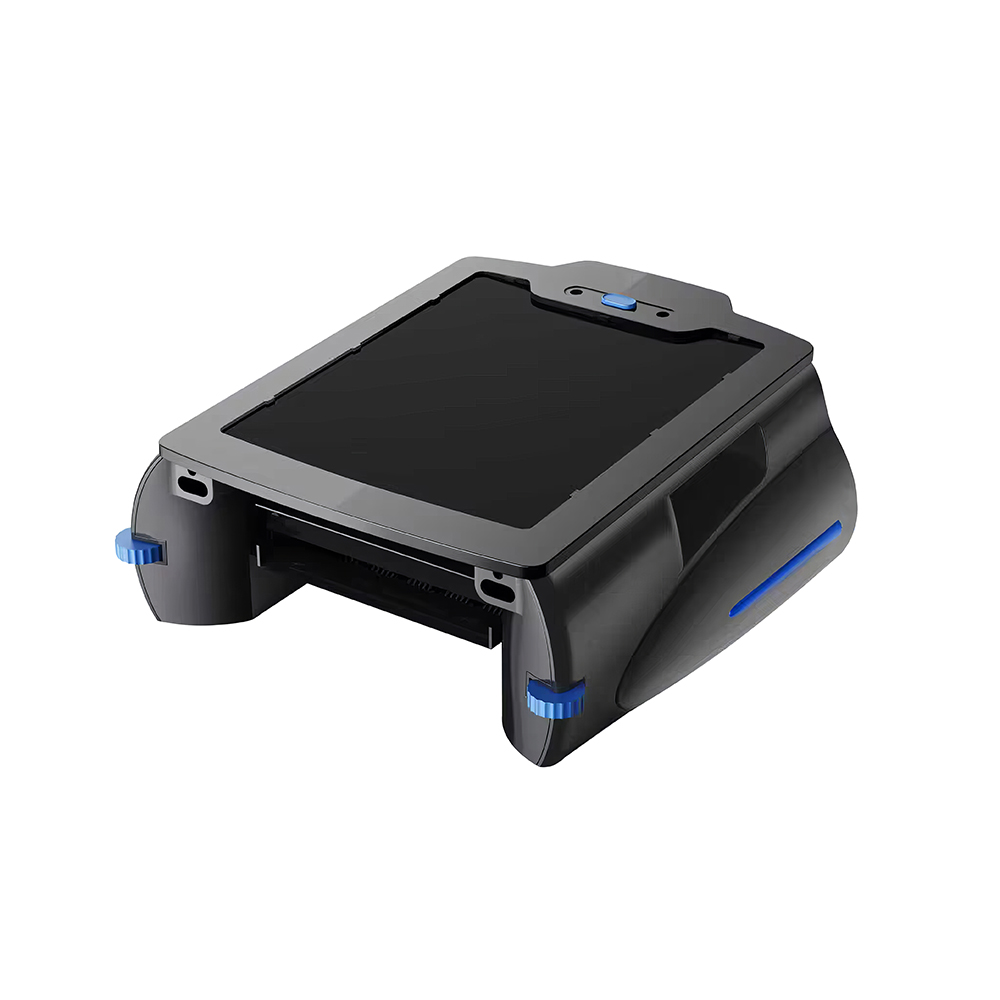
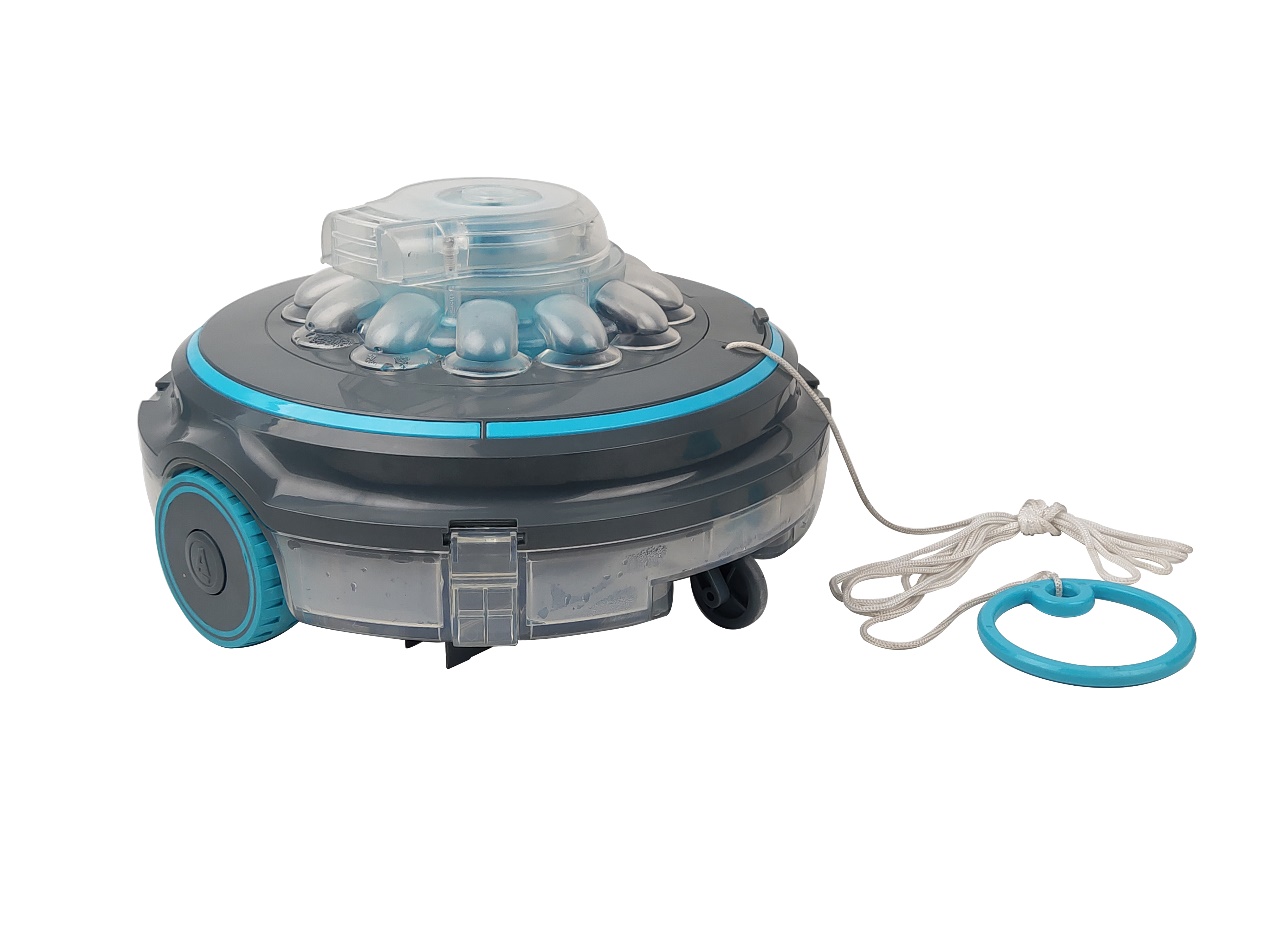
有沒有想過,當你的便攜式泳池吸塵器在泳池中滑行時,它內部究竟發生了什麼?除了簡單的「它能清潔」的解釋之外,還隱藏著一個引人入勝的世界。流體動力學工程、智慧機械和精密過濾這份全面的指南揭示了將緊湊型設備轉變為強大清潔系統的隱藏技術,解釋了每個組件的功能以及它們如何協同工作以獲得完美的泳池清潔效果。
重點總結
🔧組件分解——對每個機械部件及其用途進行詳細說明
⚙️系統整合各個系統如何完美和諧地運作
💡工程洞察吸力、過濾和運動背後的科學原理
🔄流程圖水和雜物在系統中的逐步流動過程
🔍故障排除理解了解它的工作原理有助於你在出現問題時進行修復。
第一章:核心系統-便攜式清潔的三大支柱
了解清潔技術的三位一體
每台便攜式泳池吸塵器都由三個整合系統組成,這三個系統必須完美同步運作。了解這三者對於理解這些小巧的設備如何實現強大的清潔效果至關重要。
| 系統 | 主要功能 | 關鍵組成部分 | 績效影響 |
| 推進與導航 | 清潔器在泳池中移動 | 馬達、輪子/履帶、感測器、演算法 | 確定覆蓋效率(70-95%) |
| 吸塵與收集 | 清除表面碎屑 | 水泵室、進水室、過濾室 | 決定清潔效果(80-98%) |
| 過濾與分離 | 攔截雜質,排放清潔水 | 過濾器、分離室、出口 | 確定水體透明度改善情況 |
清潔方程式:
有效清潔度 = (推進效率 × 吸力)÷ (能耗 × 時間)
便攜式吸塵器透過兼顧強大的清潔能力和高效的運作效率,優化了這項平衡。
系統協同原理:
當這三個系統協調運作時,奇蹟就會發生:
- 推進最佳進氣位置
- 吸立即捕獲鬆動的碎片
- 濾可連續運轉而不堵塞
- 一起它們形成了一個持續的清潔循環
第二章:推進系統-智慧運動的藝術
你的清潔器如何避免卡住
驅動機構變化
| 驅動類型 | 工作原理 | 最適合 | 效率 |
| 車輪驅動 | 橡膠輪提供抓地力 | 光滑表面,輕微碎屑 | 覆蓋率85-90% |
| 履帶驅動 | 像坦克一樣的連續履帶 | 粗糙的表面,大量碎屑 | 覆蓋率90-95% |
| 水刀驅動 | 定向水柱提供推力 | 精細表面,細小碎屑 | 覆蓋率80-85% |
| 混合動力系統 | 以上各項的組合 | 適用於多種條件 | 覆蓋率92-97% |
牽引工程:
輪子和履帶不僅僅是用來移動的——它們的設計非常精密,用途如下:
- 最佳體重分佈(防止傾倒)
- 適合表面的抓握(未標記)
- 高效率電力傳輸(最大限度延長電池壽命)
- 自清潔踏板(防止碎屑堆積)
導航智能
| 導航方法 | 使用的技術 | 產生的模式 | 覆蓋效率 |
| 隨機演算法 | 定時方向改變 | 半隨機覆蓋 | 兩個療程後達75-85% |
| 系統模式 | 陀螺儀、加速度計 | 網格、螺旋或之字形 | 一個週期內達到 90-95% |
| 智慧地圖 | 聲吶、光學感測器 | 池特定優化路徑 | 一個週期內達到 95-98% |
| 混合導航 | 方法組合 | 根據條件自適應 | 92-97% 可變 |
感測器套件:
現代便攜式吸塵器內建多個感測器:
- 障礙物偵測(紅外線或接觸式感測器)
- 表面過渡感(用於地面到牆壁的陀螺儀)
- 碎片探測(用於檢測吸力變化的流量感測器)
- 位置追蹤(慣性測量單位)
導航過程:
- 初始掃描:清潔工在第一次巡視時評估泳池尺寸
- 模式計算:確定最有效路徑
- 自適應調整:根據偵測到的障礙物進行修改
- 完成邏輯:能夠識別清潔何時完成
- 返回協議:找到方便檢索的起點
第三章:吸力系統-清潔動力的核心
在水環境中創造可控真空
泵技術演進
| 泵浦類型 | 工作原理 | 優勢 | 耗電量 |
| 離心泵 | 旋轉的葉輪產生壓力差 | 流量高,能有效處理雜質。 | 150-300瓦 |
| 隔膜泵 | 柔性膜產生脈動吸力 | 適用於細小碎屑,自吸式 | 80-150瓦 |
| 軸流泵 | 螺旋槳狀的葉輪沿著軸向推動水流。 | 結構緊湊,吸力適中,效率高 | 100-200瓦 |
| 再生式渦輪機 | 多個小型葉輪串聯 | 高壓、緊湊型 | 120-250瓦 |
葉輪設計科學:
葉輪(旋轉幫浦零件)的設計用途為:
- 垃圾處理(傳遞樹葉、沙、小物)
- 防止空化(保持吸力而不產生蒸氣氣泡)
- 能源效率(最佳葉片角度和間隙)
- 耐久性(耐腐蝕材料)
吸力路徑工程
| 路徑部分 | 功能 | 設計考慮因素 | 常見問題 |
| 進氣口 | 積水和碎屑 | 寬度、格柵設計、刷子距離 | 堵塞,大物體卡住 |
| 匯聚區 | 加速水流 | 錐角,平滑過渡 | 湍流、能量損失 |
| 泵浦室 | 施加吸力 | 密封完整性、軸承設計 | 密封失效、馬達負載過重 |
| 過渡到過濾器 | 減緩水流速度以利過濾 | 擴充區,整流器 | 過濾器過早加載 |
流量與吸力:
理解這一區別至關重要:
- 流量:每分鐘輸送的水量(加侖)
- 吸力:進氣口施加的壓力(英吋汞柱或帕斯卡)
- 手提式吸塵器優化為了達到均衡的性能:吸力夠大,可以吸走碎屑,但又不會太大,導致碎屑黏附在表面上。
伯努利原理的應用:
手提式吸塵器利用流體力學原理:
- 高速攝入時產生低壓(吸)
- 策略性文丘里管設計提高吸力效率
- 流程優化最大限度減少能源消耗
- 層流維持防止湍流使碎片重新懸浮。
第四章:過濾系統-幕後英雄
從混濁的水到清澈的水
過濾技術光譜
| 篩選類型 | 粒子捕獲 | 最適合 | 維護頻率 |
| 網狀篩網 | 100微米以上(沙、樹葉) | 大塊碎屑,預過濾 | 每1-2次使用 |
| 褶皺式墨盒 | 10-50微米(細沙、粉砂) | 通用型,平衡性好 | 每3-5次使用 |
| 袋式過濾器 | 5-20微米(花粉、細塵) | 細小雜質,混濁的水 | 每 2-4 次使用 |
| 墨盒精細 | 1-10微米(藻類、細菌) | 最大程度的清晰度,健康問題 | 每 1-3 次使用 |
多層級過濾架構:
先進的手提式吸塵器採用順序過濾:
- 預過濾階段:粗網可以攔截較大的碎屑
- 初級階段:褶皺式或袋式過濾器可捕捉中等顆粒物
- 拋光階段:精細過濾器可捕捉微小顆粒
- 可選紫外線照射台:部分型號還增加了紫外線殺菌功能。
過濾介質科學:
現代過濾器採用工程材料:
- 梯度密度纖維(同一濾鏡內由粗到細)
- 防堵塞塗層(減少黏附,延長使用壽命)
- 抗菌治療(防止細菌/黴菌滋生)
- 結構加固(在壓力下保持形狀)
回水工程
| 返回設計 | 方法 | 優勢 | 考慮因素 |
| 定向噴射器 | 聚焦水流 | 產生水流,輔助航行 | 可能會擾動沉降的碎屑 |
| 擴散流 | 寬廣、柔和的回流 | 幹擾最小,有利於化學品 | 導航輔助使用功能減少 |
| 表面回流 | 返回地表的水 | 氣體交換良好,運作可見 | 可以產生氣泡/泡沫 |
| 變動回報 | 可根據模式進行調節 | 針對不同條件進行了最佳化 | 更複雜的機制 |
過濾效率公式:
效率 = (捕獲的粒子數 ÷ 呈現的粒子數) × 100%
優質攜帶式吸塵器對大於其過濾額定值的粒狀物的過濾效率可達 85-95%。
第五章:電力與控制系統
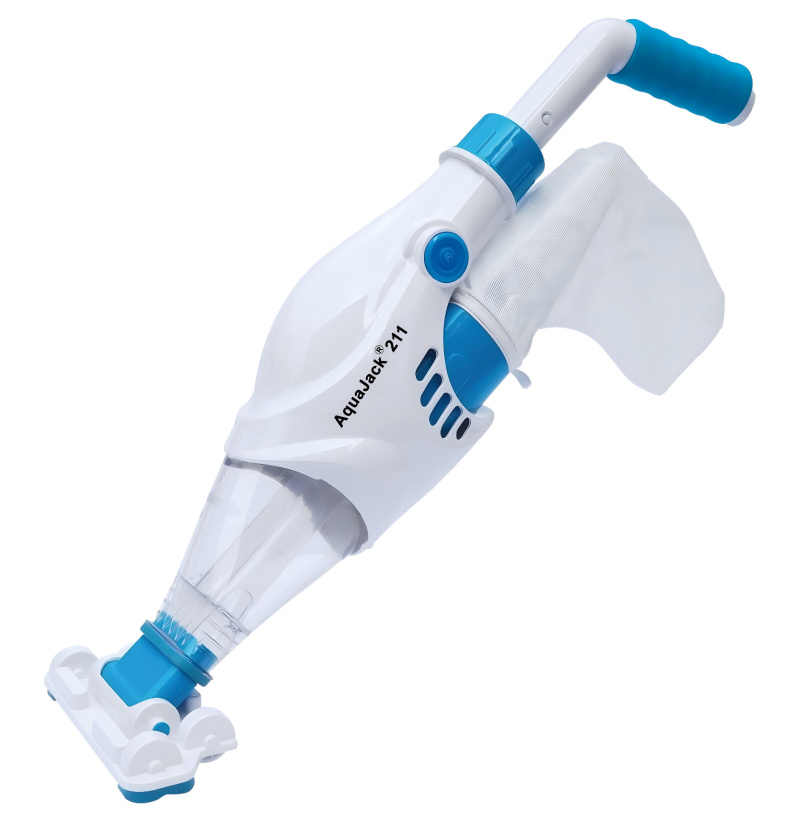
能源管理和智慧運行
電池技術詳解
| 電池指標 | 鎳氫化物 | 鋰離子 | 鋰聚合物 |
| 能量密度 | 60-120 瓦時/公斤 | 100-265 瓦時/公斤 | 130-300 瓦時/公斤 |
| 充電循環 | 500-1000 | 500-1500 | 300-500 |
| 充電時間 | 2-4小時 | 1-3小時 | 1-2小時 |
| 記憶效應 | 緩和 | 極簡主義 | 沒有任何 |
| 成本 | 低的 | 中等的 | 高的 |
電池管理系統(BMS):
這款智慧型控制器具備以下功能:
- 監測細胞健康並平衡費用
- 防止過度充電/放電(延長壽命)
- 控制溫度(安全性和效率)
- 預估運轉時間根據當前負載
- 支援快速充電在適當的時候
控制委員會情報
| 控制功能 | 硬體 | 軟體演算法 | 用戶收益 |
| 馬達控制 | 脈寬調製控制器 | 速度優化 | 高效清潔,運行時間更長 |
| 感測器處理 | 微控制器 | 模式識別 | 更佳的導航性能,避障能力 |
| 電源管理 | 電壓調節器 | 負載平衡 | 最高效率,電池保護 |
| 使用者介面 | 按鈕/顯示屏 | 模式選擇 | 操作簡便,可自訂 |
韌體:隱形大腦:
讓所有功能協同工作的軟體:
- 清洗演算法確定運動模式
- 自適應學習隨著時間推移,效能有所提高。
- 診斷流程發現並報告問題
- 效率最佳化兼顧動力與性能
- 安全規程防止損壞或不安全操作
第六章:完整的清潔週期
逐步了解系統
觀察一公升水完成整個清洗過程的過程:
第一階段:吸入和碎屑捕獲(0-0.5秒)
- 入水處:水和雜物經由進氣格柵進入。
- 預篩選:粗篩網截留了大塊雜物
- 加速度:水流在匯聚段加速。
- 碎片懸浮:湍流使碎片保持懸浮狀態。
- 刷毛動作:旋轉刷子可清除附著的碎屑
流速:透過進食,速度從 0.5 公尺/秒增加到 3-5 公尺/秒。
第二階段:泵送和輸送(0.5-1.0秒)
- 葉輪作用:旋轉的葉輪為水增加能量。
- 壓差:進氣口產生吸力,出氣口產生壓力
- 離心分離:較重的粒子會移動到腔室壁。
- 流動方向:水流向過濾室
- 速度維持:在運輸過程中保持碎片懸浮
壓力變化:通常壓力升高 5-15 kPa(0.7-2.2 psi)。
第三階段:過濾與分離(1.0-2.0秒)
- 速度降低:水流在擴大的過濾室中減緩。
- 過濾:水流經過濾介質,雜質被截留。
- 多階段採集:不同階段捕獲的不同粒徑的顆粒
- 清潔水收集:過濾後的水聚集在潔淨的腔室中。
- 連續運轉:有些系統採用多個腔室以達到不間斷流動。
過濾速率:便攜式設備的典型流量為每分鐘 10-30 公升
第四階段:恢復與系統連續性(2.0-2.5秒)
- 清潔水出口:過濾後的水經由回水口排出
- 流動方向:策略性地引導以輔助導航或混合
- 系統平衡:進出料速率平衡,可實現連續運行
- 壓力釋放:任何過剩壓力均已安全釋放
- 循環延續:過程每秒重複 20-40 次。
完整週期時間:2.5 秒即可完成一公升水的旅程
第七章:進階功能與創新
超越基本清潔技巧
智慧技術集成
| 進階功能 | 機械實現 | 用戶收益 |
| 自動反轉刷 | 帶有位置感測的雙電機 | 防止纏結,清潔效果更佳 |
| 可變吸力控制 | PWM幫浦控制,壓力感知器 | 表面保護,節能 |
| 牆體檢測與過渡 | 傾斜感測器、加速度計 | 徹底清潔牆面,不沾連 |
| 線纜管理 | 旋轉機構,張力控制 | 防止纏繞,延長電纜壽命 |
| 自清潔過濾器 | 反向流動脈衝、振動機制 | 維護成本低,效能穩定 |
材料科學應用
| 成分 | 傳統材料 | 先進材料 | 績效改進 |
| 住房 | ABS塑膠 | 碳纖維複合材料 | 重量減輕 40%,強度提升 200%。 |
| 海豹 | 橡膠墊圈 | 多唇矽膠密封圈 | 使用壽命延長5倍,密封性更佳 |
| 刷毛 | 尼龍刷毛 | 尼龍/橡膠/TPE 混合材料 | 清潔效果更好,表面磨損更少 |
| 輪子/履帶 | 聚氯乙烯或橡膠 | 專有聚合物混合物 | 抓地力更強,無痕跡 |
| 過濾器 | 聚酯網布 | 梯度密度複合材料 | 過濾效果更好,清潔更方便 |
水動力優化:
計算流體動力學(CFD)徹底改變了便攜式真空設備的設計:
- 最小阻力為了提高效率
- 優化後的流路為了最大限度地收集碎片
- 湍流減少使碎片重新懸浮
- 平衡浮力為了獲得最佳表面接觸
第八章:維修技工
了解哪些零件會損壞以及損壞的原因
磨損模式和零件壽命
| 成分 | 主要磨損機制 | 典型壽命 | 故障症狀 |
| 刷毛 | 與表面的磨損 | 100-200小時 | 清潔性能降低 |
| 過濾器 | 顆粒物堆積、清潔損傷 | 50-100 次使用 | 流量減少,清潔效果差 |
| 海豹 | 壓縮永久變形,化學攻擊 | 2-3年 | 進水,吸力減弱 |
| 電池 | 化學降解,循環次數 | 300-500次循環 | 運行時間縮短,充電速度慢 |
| 馬達 | 軸承磨損、繞組絕緣 | 500-1000小時 | 噪音、功率下降、故障 |
| 輪子/履帶 | 表面磨損、紫外線降解 | 200-400小時 | 抓地力差,打滑 |
預防性維護技工
了解維護的重要性:
- 過濾器清洗:防止泵浦氣蝕和馬達過載。
- 刷子檢查:確保與表面充分接觸並清除碎屑
- 密封檢查:維持壓力差以達到有效吸力
- 電池保養:防止深度放電,從而避免容量永久降低。
- 儲存程式:防止腐蝕和材料劣化
忽視的代價:
每延遲一小時的維護通常會導致:
- 減少5%清潔效率
- 成長10%能源消耗
- 15% 加速度部件磨損
- 可能性提高 20%災難性故障
第九章:透過理解進行故障排除
透過了解系統來診斷問題
| 症狀 | 可能的系統 | 特定元件 | 診斷測試 |
| 不會移動 | 推進 | 驅動馬達、車輪、履帶 | 手動旋轉測試 |
| 吸力差 | 幫浦/過濾 | 幫浦、密封件、過濾器 | 流量測量 |
| 短時長 | 力量 | 電池、電池管理系統 (BMS)、連接 | 負載電壓測試 |
| 模式問題 | 導航 | 感測器、控制板 | 觀察運動 |
| 水滲入 | 密封 | 密封件,外殼完整性 | 壓力/洩漏測試 |
| 異常噪音 | 機械的 | 軸承、葉輪、碎屑 | 聲音定位 |
系統診斷方案:
- 隔離系統(推進、吸力或動力)
- 測試輸入和輸出(輸入功率,輸出性能)
- 檢查中間點(組件之間)
- 與規格對比(預期值與測量值)
- 找出根本原因(不僅僅是症狀)
第十章:便攜式真空機械的未來
新興技術將重新定義清潔
| 創新 | 機械原理 | 發展階段 | 潛在影響 |
| 磁力驅動泵 | 磁耦合葉輪 | 早期商業化 | 無密封,完全防水 |
| 固態吸力 | 電液動力學流 | 研究 | 無活動部件,運作安靜 |
| 微型渦輪發電機 | 水流發電 | 原型 | 自供電運行 |
| 形狀記憶合金 | 隨溫度變化而改變形狀的材料 | 應用研究 | 自調節組件 |
| 奈米纖維過濾器 | 靜電紡絲奈米纖維氈 | 早期採用 | 病毒/細菌清除 |
| 聲學碎片幹擾 | 超音波表面清洗 | 研究 | 無需化學藥劑的藻類防治方法 |
機械演化時間線:
- 2010-2015年:基本機械系統,有限的智能
- 2016-2020年:感測器整合、更優質的材料、應用程式控制
- 2021-2025年:人工智慧導航、先進材料、自我維護
- 2026-2030年:自主運作、新的物理原理、生態系統整合
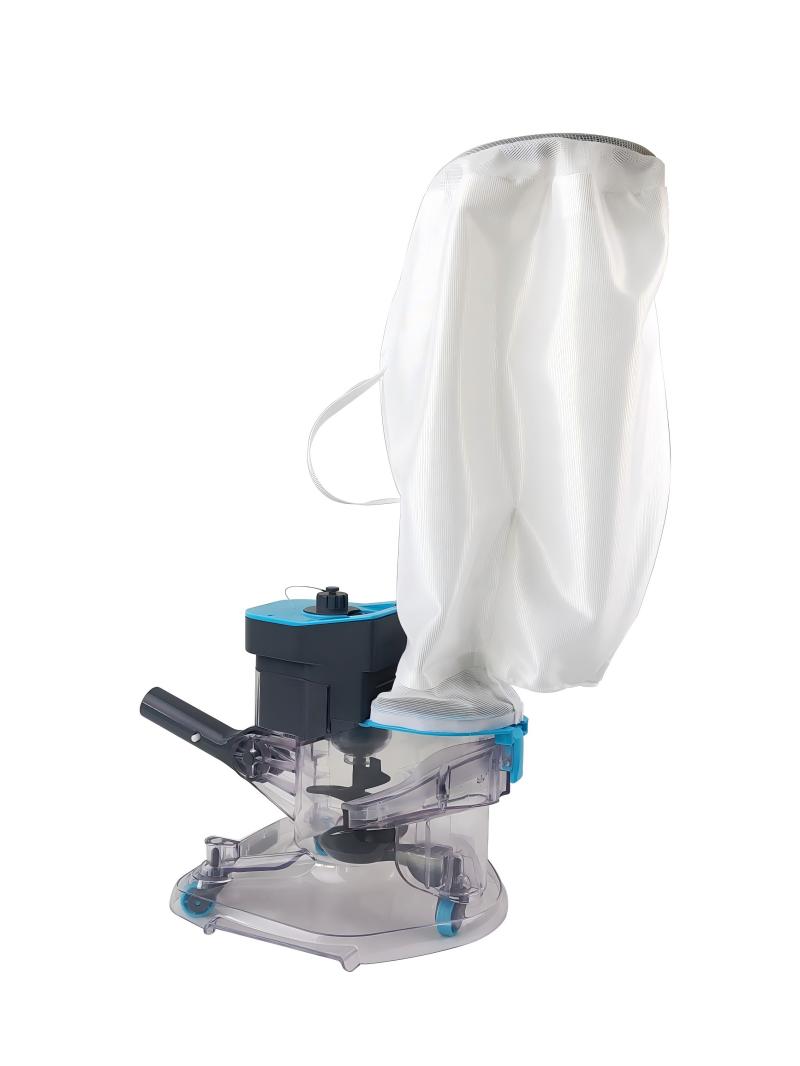
常見問題:機械原理理解問題
Q:與內建式吸塵器相比,手提式吸塵器的吸力究竟有多大?
一個:通常佔永久系統吸力的 30-50%。但透過直接接觸表面和刷洗的方式使用效率更高。它們利用機械優勢,以更小的功率即可達到類似的清潔效果。
Q:為什麼有些手提吸塵器有刷頭,而有些則沒有?
一個:刷毛模型利用機械作用清除附著的碎屑(藻類、淤泥)。無刷模型僅依靠吸力的吸塵器更適合清理鬆散的碎屑。帶刷子的吸塵器通常清潔效果更好,但需要更多維護。
Q:手提式吸塵器如何爬上牆壁而不掉下來?
一個:推力和浮力控制相結合。前推力將它們壓向牆壁,而可控浮力和精準的水射流則維持其位置。先進型號使用加速度計來檢測角度並相應地調整動力。
Q:流量和吸力有什麼差別?
一個:流速測量系統中水的流動量(加侖/分鐘)。吸力測量進氣口的真空度(英吋汞柱)。有效的清潔既需要足夠的流量來帶走碎屑,也需要足夠的吸力來將其從表面吸起。
Q:過濾器如何捕捉小於其孔徑的顆粒?
一個:透過多種機制:1)直接攔截(顆粒大於孔隙),2)慣性碰撞(顆粒太重而無法沿著流動線運動),3)擴散(小顆粒隨機接觸纖維),4)靜電吸引(帶電顆粒黏附在纖維上)。
Q:為什麼電池供電的機型續航時間有限?
一個:能量密度限制。目前鋰離子電池的儲能密度為 100-265 Wh/kg。一個 200 瓦的系統運行 2 小時需要 400 Wh 的電量,這意味著需要 1.5-4 公斤的電池——這是便攜式設備的實際極限。
Q:智慧導航系統如何「學習」我家泳池的形狀?
一個:透過感測器數據累積。陀螺儀用於追蹤方向和距離,接觸感測器用於偵測障礙物,演算法則透過多次清潔過程來建構地圖。一些系統也採用了機器人領域的同步定位與建圖(SLAM)技術。
Q:規格相似的手提吸塵器,其效率差異體現在哪裡?
一個:系統優化。各個部件協同工作的效果:泵浦的效率、液壓設計、重量分佈、控制演算法和製造精度通常比單一零件的規格更重要。