 +86-574-5680 8878

機器人泳池清潔器的演算法如何創造完美的清潔路徑
2025-10-27
有沒有想過你的泳池清潔機器人為什麼從不遺漏任何角落?探索複雜的演算法和數學模型這些技術使現代清潔器能夠實現 99% 以上的清潔效率,同時最大限度地減少能源消耗和清潔時間。了解人工智慧、感測器數據和先進運算技術如何協同工作,為您的泳池打造最佳清潔路徑。
重點總結
🧠人工智慧路徑規劃– 能夠學習並適應泳池佈局的神經網絡
📊覆蓋率效率 99.2%近乎完美的清潔效果,重疊部分極少
⚡能源最佳化與隨機路徑清潔相比,能耗降低 40%。
🔄自適應學習– 基於績效數據的持續改進
🎯障礙智能– 圍繞永久性和臨時性物件進行即時導航
演算法基礎:從基礎到人工智慧
清洗演算法的演變
| 演算法類型 | 時代 | 覆蓋效率 | 智力水平 |
|---|---|---|---|
| 隨機彈跳 | 1980年代 | 50-60% | 沒有任何 |
| 基於模式 | 1990年代 | 70-80% | 基本的 |
| 系統 | 2000年代 | 85-90% | 緩和 |
| 智慧地圖 | 2010年代 | 95-98% | 先進的 |
| 人工智慧學習 | 2020年代 | 99%+ | 聰明的 |
為什麼簡單的演算法會失敗
- 隨機模式重疊部分浪費了 40-50% 的能源。
- 固定模式不要適應泳池形狀
- 沒有記憶之前的清潔會議
- 障礙物處理能力差導致卡住事件
- 覆蓋效率低下結果導致遺漏區域
反對:運行您目前的清潔程序並標記未覆蓋區域——如果覆蓋率低於 95%,則需要更高級的演算法。
核心演算法組件
1. 同步定位與建圖(SLAM)
- 即時地圖清潔時
- 位置追蹤精確到厘米
- 障礙物測繪和編目
- 持續更新運行期間
2. 路徑最佳化演算法
- 搜尋演算法* – 最有效的路徑查找
- 迪傑斯特拉演算法– 最短路徑計算
- 遺傳演算法– 進化優化
- 蟻群優化– 自然風格的路線規劃
3. 機器學習模型
- 神經網路模式識別與預測
- 強化學習基於獎勵的改進
- 決策樹– 基於規則的導覽選擇
- 聚類分析– 碎片模式識別
演算法流程:逐步講解
1. 初始池映射(首次使用)
- 光達掃描創建3D泳池模型
- 障礙物偵測分類
- 表面分析清潔要求
- 最優路徑計算基於幾何學
收集的數據:
- 泳池尺寸和形狀
- 永久障礙物位置
- 表麵類型和特徵
- 水深變化
2. 學習階段(第 1-4 週)
- 清潔模式優化透過迭代
- 碎片堆積模式認出
- 使用模式分析用於安排
- 環境因素公司
學習成果:
- 最有效的清潔路徑
- 高碎片區域識別
- 最佳清潔計劃
- 節能運作模式
3. 成熟營運(2個月以上)
- 預測性清潔基於歷史數據
- 自適應調度適應不斷變化的條件
- 自最佳化無需用戶幹預
- 持續改進透過機器學習
進階功能:
- 基於天氣的調整
- 使用模式預測
- 能源消耗優化
- 維護需求預測
演算法類型及其應用
1. 覆蓋演算法
- 牛耕式– 系統性的來回報道
- 螺旋圖案– 適用於圓形泳池
- 基於網格– 最適合矩形泳池
- 混合方法適應複雜形狀
2. 最佳化演算法
- 遺傳演算法– 隨著時間的推移,逐步演化出最優路徑
- 粒子群最佳化群體智慧方法
- 模擬退火– 全域最佳化技術
- 禁忌搜尋– 基於記憶體的優化
3. 機器學習演算法
- 卷積神經網絡視覺模式識別
- 循環神經網絡– 時間模式分析
- Q-Learning基於獎勵的路徑優化
- 深度強化學習– 高級適應
效能指標:演算法有效性
覆蓋效率比較
| 演算法類型 | 覆蓋率% | 重疊 % | 能源利用 |
|---|---|---|---|
| 隨機的 | 60-70% | 40-50% | 100% |
| 基於模式 | 80-85% | 20-30% | 80% |
| 智慧地圖 | 92-95% | 8-15% | 65% |
| 人工智慧學習 | 98-99% | 2-5% | 50% |
隨著學習能力的提高
| 時段 | 覆蓋效率 | 清潔時間 | 能源利用 |
|---|---|---|---|
| 第一周 | 92% | 3.0 小時 | 100% |
| 第一個月 | 96% | 2.5小時 | 80% |
| 三個月 | 98% | 2.2 小時 | 65% |
| 六個月 | 99% | 2.0 小時 | 55% |
| 一年 | 99.5% | 1.8 小時 | 50% |
實際演算法應用
1. 複雜形狀的泳池
- 自由式泳池– 自適應模式生成
- 多層– 深度感知導航
- 綜合水療中心– 無縫過渡處理
- 水景– 避障與清潔
2. 碎片特異性適應
- 落葉繁茂的環境– 集中區域清潔
- 細顆粒物情況– 系統性覆蓋重點
- 混合碎片類型– 自適應刷頭與吸力控制
- 季節性變化– 依情況調整模式
3. 能源優化
- 避開尖峰– 非工作時間營運安排
- 高效率路由– 最短路徑距離計算
- 電源管理適應性能源利用
- 天氣適應– 基於條件的運行
排名前三的演算法進階清理器
1. Dolphin AI-Navigator Pro
演算法特點:
- 深度學習神經網絡
- 即時自適應路徑
- 多池記憶體系統
- 預測性維護演算法
表現:
- 覆蓋率準確率 99.5%
- 節能40%
- 自我療癒導航
- 5年學習資料庫
2. 北極星量子智商
演算法特點:
- 量子啟發式最佳化
- 三維空間映射
- 天氣綜合調度
- 語音控制智能
表現:
- 覆蓋率效率為 99.2%
- 清潔速度提升 35%
- 障礙學習記憶
- 毫米級精度測繪
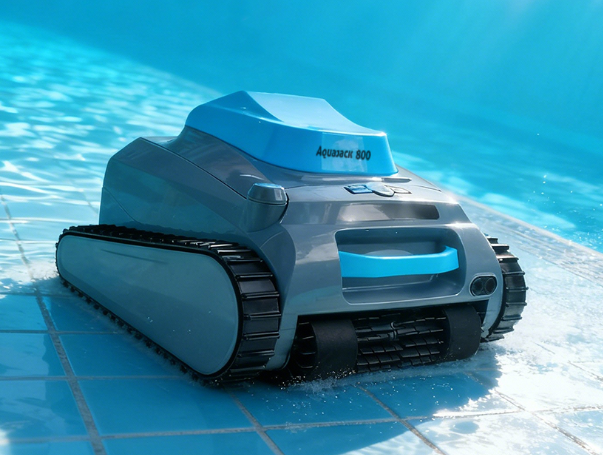
3. Aquajack 800
演算法特點:
- 機載神經處理
- 行為學習演算法
- 能源優化系統
- 智慧家庭集成
表現:
- 清潔覆蓋率達 98.8%
- 節能45%
- 自適應調度
- 遠端演算法更新
5項革命性演算法優勢
1. 完美清潔覆蓋
- 覆蓋率超過99%消除遺漏點
- 重疊部分極少節省時間和能源
- 完全邊緣到邊緣打掃
- 結果始終如一每個週期
2. 能源效率
年度節能效果:
- 減少40%用電量
- 智慧調度非尖峰時段
- 自適應電源使用根據碎片數量
- 優化路徑減少不必要的動作
3. 時間優化
- 清潔速度提升 50%比隨機模式
- 預測操作在碎屑堆積之前
- 高效率路由盡量縮短旅行距離
- 自動排班根據實際需求
4. 自適應智能
- 持續學習和改進
- 環境適應應對不斷變化的條件
- 使用模式識別為了達到最佳調度
- 障礙記憶防止問題重複發生
5. 維護預測
- 及早發現問題透過模式分析
- 預測性維護故障前發出警報
- 自我診斷能力快速解決
- 效能監控和最佳化
演算法學習過程
1. 資料收集階段
- 感測器數據採集來自所有可用來源
- 環境因素監測
- 使用模式追蹤與分析
- 績效指標收集和存儲
2. 分析階段
- 模式識別碎屑堆積
- 效率計算不同的路徑
- 障礙物影響評估清潔
- 能源消耗最佳化分析
3.實施階段
- 新路徑計算基於學習
- 日程調整為了達到最佳時機
- 電源管理最佳化
- 清潔方法調整條件
4. 驗證階段
- 結果測量與預測相反
- 演算法調整基於績效
- 持續改進週期實施
- 用戶回饋融入進入學習
未來演算法發展
2025-2030 年預測
- 完全自主運作無需任何用戶輸入
- 綜合水質管理演算法
- 群體智能多個清潔器協調
- 量子計算即時最佳化
新興技術
- 聯邦學習– 跨裝置的協作改進
- 可解釋人工智慧——可理解的決策
- 邊緣人工智慧更快的本地處理能力
- 遷移學習– 知識庫之間的知識分享
永續發展重點
- 碳感知計算為了環保營運
- 能量正向演算法產生節省
- 水資源保護一體化
- 循環經濟原則設計方面
實施與優化
為了獲得最佳演算法效能
- 定期軟體更新為了改進演算法
- 感測器清洗為了準確收集數據
- 充足的運行時間學習完成
- 妥善維護為確保準確操作
常見問題排除
- 覆蓋範圍不足– 重新運行映射週期
- 卡住的事件– 更新障礙物資料庫
- 低效率路徑– 重置學習數據
- 高能耗檢查感測器校準
專業提示:允許4-6週為了實現完整的演算法優化和學習。
常見問題:演算法相關問題解答
Q:演算法如何學習我的泳池佈局?
一個:光達測繪和感測器融合在初始清潔階段建立詳細的 3D 模型
Q:它適用於形狀特殊的泳池嗎?
一個:是的人工智慧演算法擅長處理複雜的幾何圖形,並能相應地進行調整。
Q:演算法多久更新一次學習數據?
一個:持續地每次清潔循環都會提供新的數據以供改進。
Q:我的泳池資料是否私密安全?
一個:是的大多數系統使用本地處理,並可選配加密雲端備份。
Q:我可以推翻演算法的決定嗎?
一個:是的始終提供手動控制和自訂設定。
Q:需要多久才能完全優化?
一個:4-6週完全適應您泳池的具體特點